


Фрэзерны свідравальны станок з супрацьлеглым размяшчэннем галоўкі BOSM-6025
1. Абсталяванневыкарыстанне:
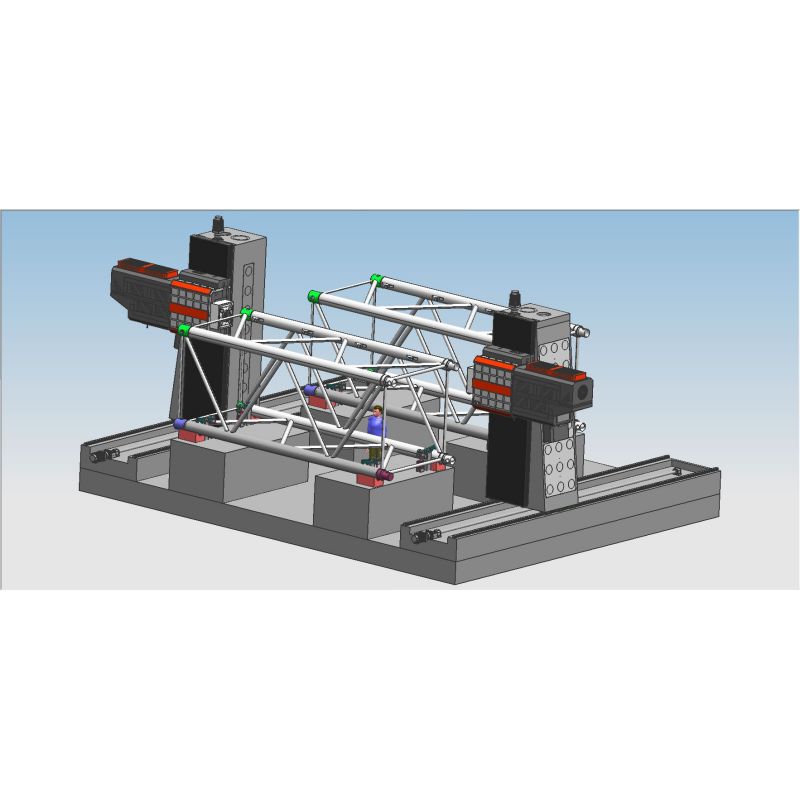
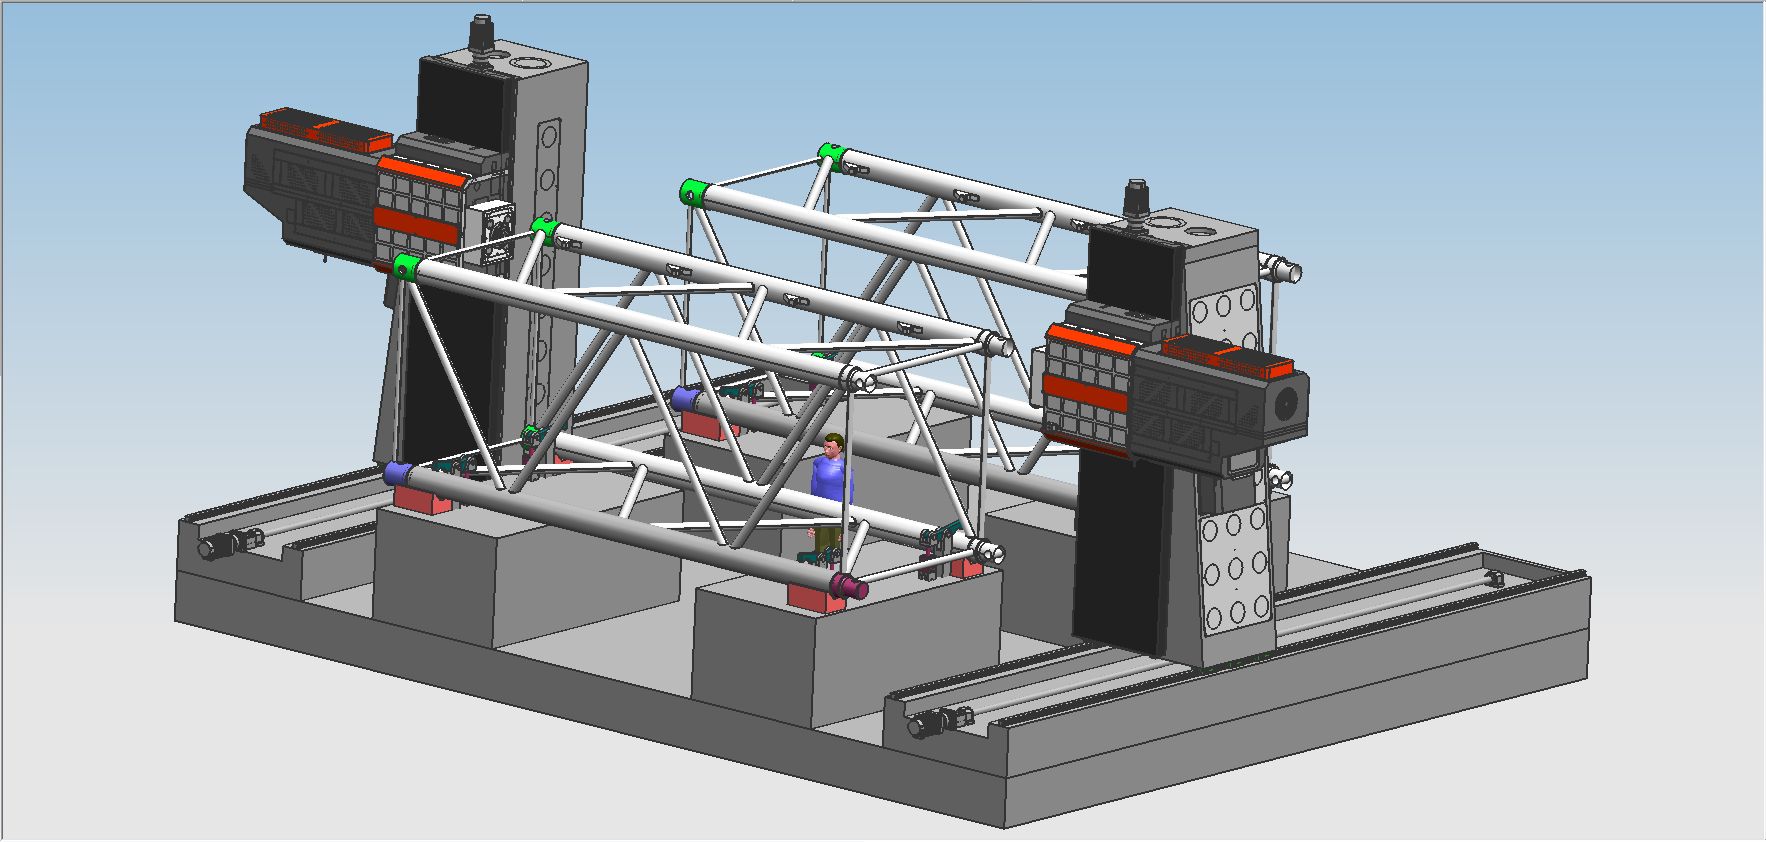
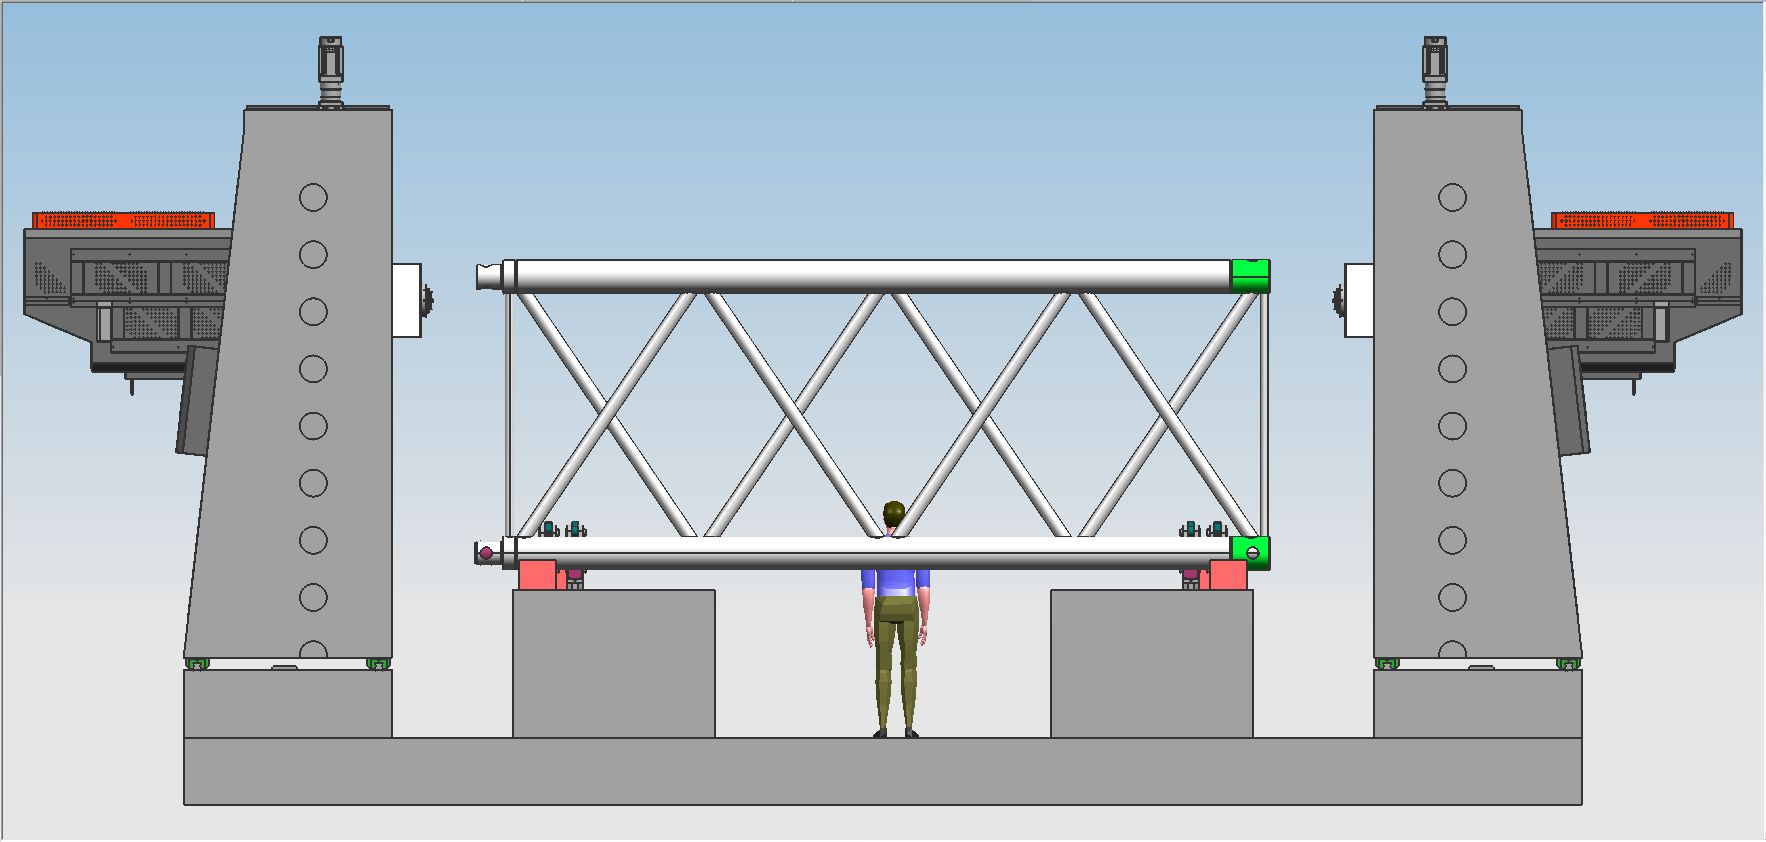
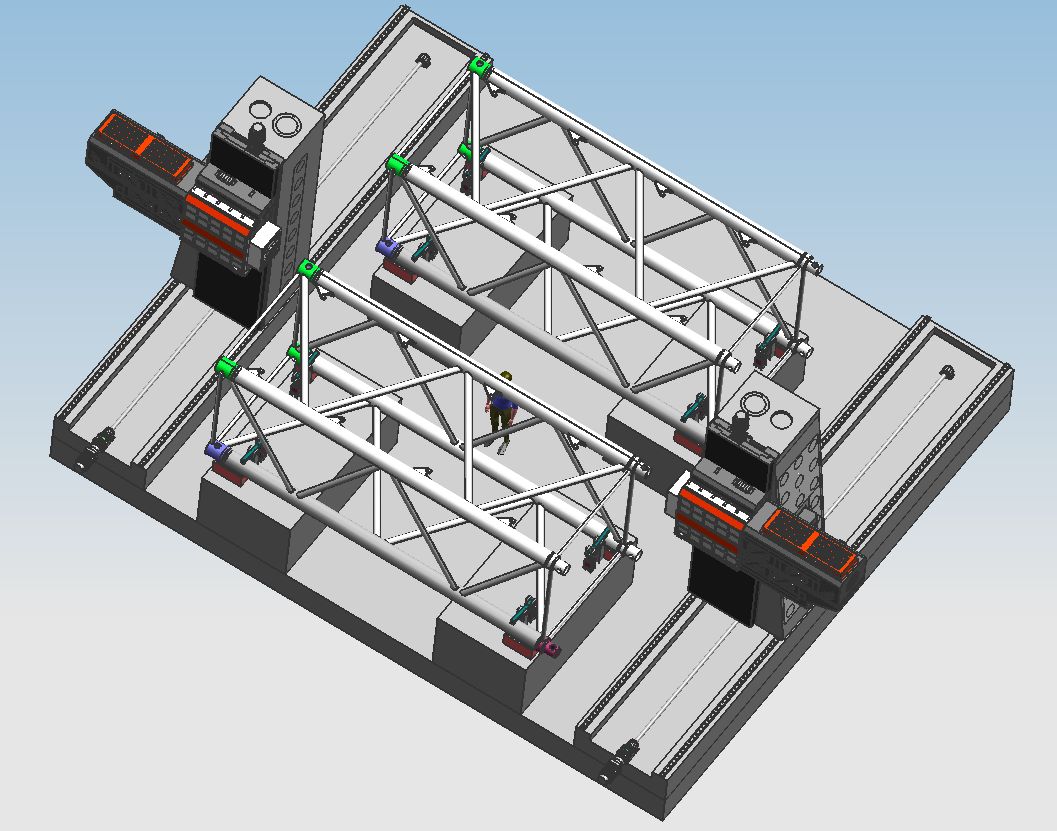
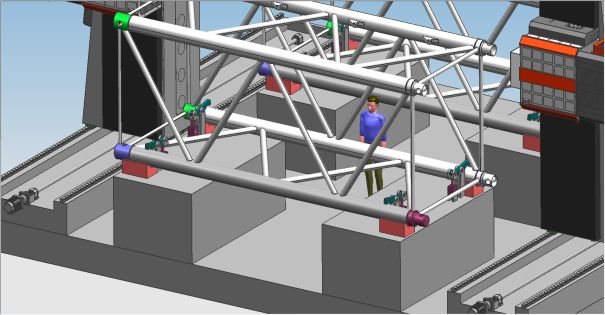
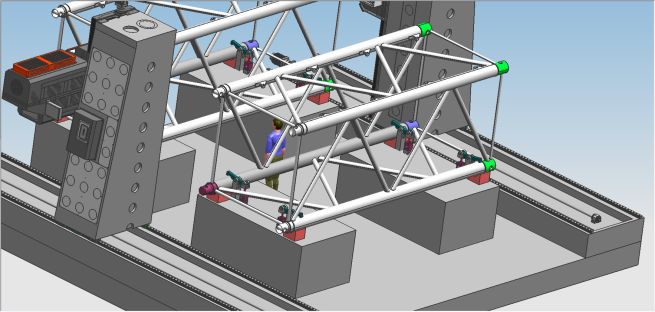
Двухстанцыйны, вертыкальна-калонны двухкалонны свідравальна-фрэзерны станок BOSM-6025 з ЧПУ і рухомай двухкалоннай устаноўкай галовак да галоўкі - гэта спецыяльны станок для сіметрычных дэталяў будаўнічай тэхнікі. Станок абсталяваны спецыяльнай рухомай калонай і двума камплектамі гарызантальных плашчоў, якія дазваляюць выконваць свідраванне, фрэзераванне, расточванне і іншую апрацоўку дэталі ў межах эфектыўнага дыяпазону ходу. Дэталь можа апрацоўвацца на месцы адначасова (без неабходнасці дадатковага заціску), высокая хуткасць загрузкі і разгрузкі, высокая хуткасць пазіцыянавання, высокая дакладнасць апрацоўкі і высокая эфектыўнасць апрацоўкі.
2. Структура абсталявання:
2.1. Асноўныя кампаненты станка
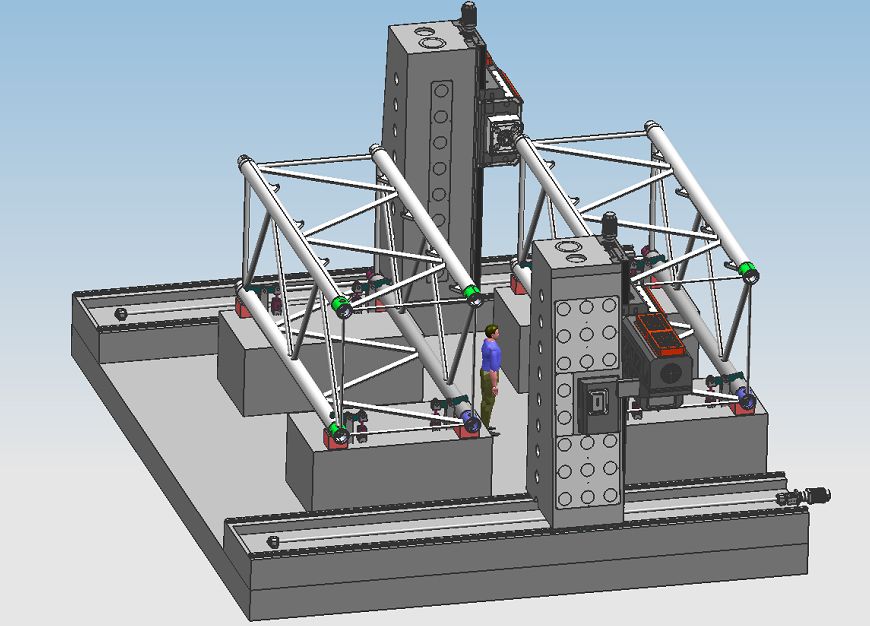
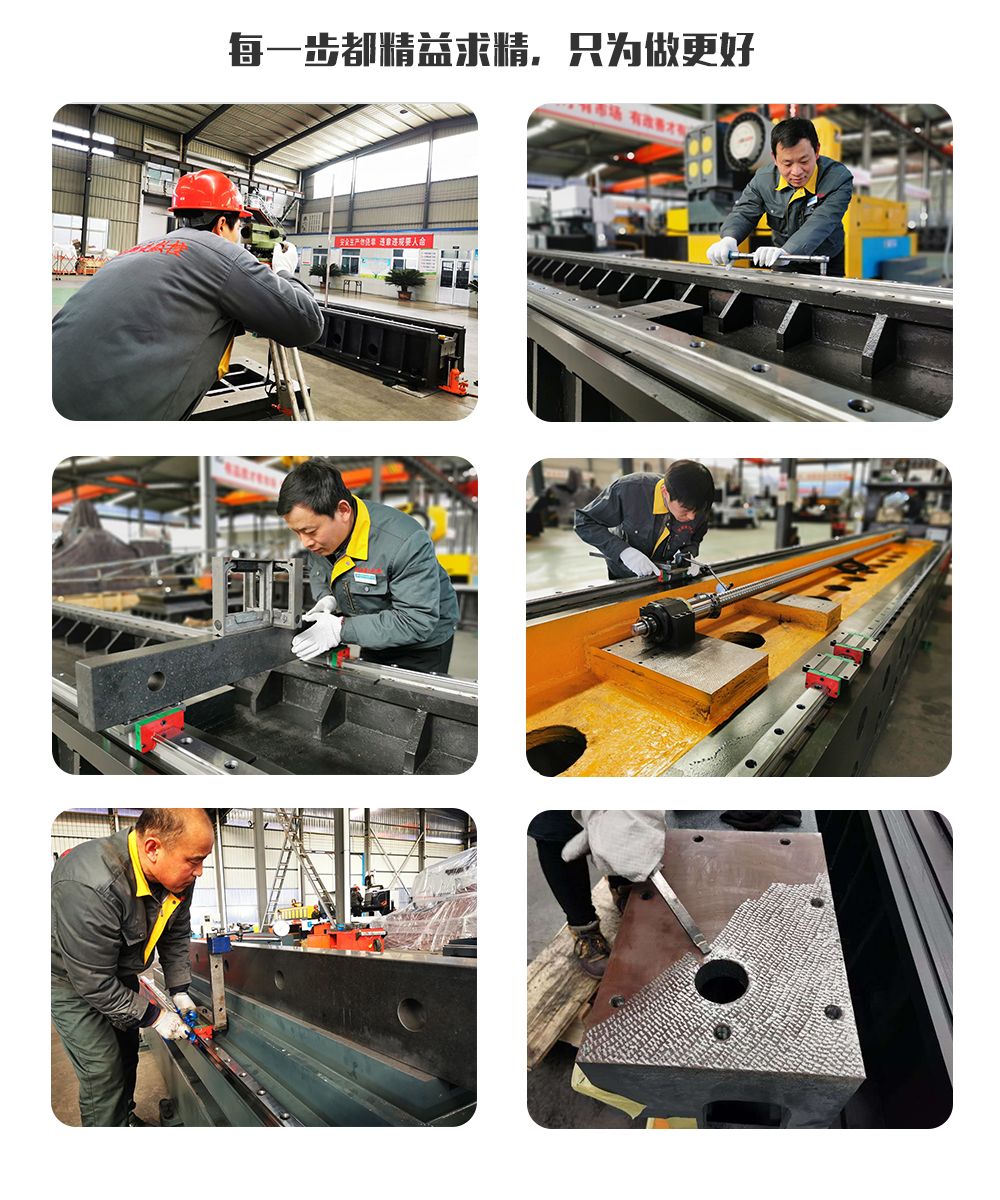
Станіна, варштат, левая і правая калоны, бэлькі, сядлы, плашкі і іншыя буйныя дэталі выраблены з пясчанага ліцця з смалы, высакаякаснага шэрага чыгуну 250, адпалу ў гарачай пясчанай шахце → вібрацыйнае старэнне → адпал у гарачай печы → вібрацыйнае старэнне → грубая апрацоўка → вібрацыйнае старэнне → адпал у гарачай печы → вібрацыйнае старэнне → чыставую апрацоўку, што цалкам ліквідуе адмоўныя напружанні ў дэталях і падтрымлівае іх стабільныя характарыстыкі. Станок мае такія функцыі, як фрэзераванне, расточванне, свідраванне, зенкоўванне, наразанне разьбы і г.д., а метад астуджэння інструмента - знешняе. Станок мае 6 восяў падачы, якія могуць рэалізоўваць 4-восевы рычаг і 6-восевы аднабаковы рух. Ёсць 2 прывадныя галоўкі. Восевы кірунак станка і прываднай галоўкі паказаны на малюнку ніжэй.
2. 2Асноўная структура падаючай часткі восевай перадачы
2.2.1 Вось X 1/X2: Калонка рухаецца падоўжна зваротна-паступальна ўздоўж накіроўвалай нерухомага ложка.
Перадача па восі X: для прывада дзвюх калон праз шарыкавую вінтавую перадачу выкарыстоўваюцца серварухавік пераменнага току і высокадакладны планетарны рэдуктар, што забяспечвае лінейны рух па восі X.
Форма накіроўвалай рэйкі: пакладзеце дзве высокатрывалыя дакладныя лінейныя накіроўвалыя рэйкі.
2.2.2 Вось Y1: Галоўка рухавіка і шток усталяваны вертыкальна на пярэдняй частцы калоны і здзяйсняюць зваротна-паступальны рух налева і направа ўздоўж накіроўвалай калоны.
Перадача па восі Y1: серварухавік пераменнага току выкарыстоўваецца для прывада шарыкавага шрубы, які прыводзіць у рух сядло і рэалізуе лінейны рух па восі Y1.
Форма накіроўвалай рэйкі: 4 лінейныя накіроўвалыя рэйкі + цвёрдая накіроўвалая квадратная плашка ў спалучэнні.
2.2.3 Вось Y2: Другі паўпрывад сілавой галоўкі ўсталяваны вертыкальна на пярэднім баку калоны і здзяйсняе зваротна-паступальны рух налева і направа ўздоўж накіроўвалай калоны.
Перадача па восі Y2: серварухавік пераменнага току выкарыстоўваецца для прывада шарыкавага шрубы, які прыводзіць у рух сядло і рэалізуе лінейны рух па восі Y2.
Форма накіроўвалай рэйкі: 4 лінейныя накіроўвалыя рэйкі + цвёрдая накіроўвалая квадратная плашка ў спалучэнні.
2.2.4 Вось Z1: Слізгальная сядзельная частка галоўкі рухавіка ўстаноўлена вертыкальна на пярэдняй частцы правай калоны і рухаецца зваротна-паступальна ўверх і ўніз уздоўж накіроўвалай калоны.
Перадача па восі Z1: для прывада паўнамоцтвы праз шарыкавы шруба, што дазваляе рэалізаваць лінейны рух па восі Z1, выкарыстоўваецца серварухавік пераменнага току і высокадакладны планетарны рэдуктар.
Форма накіроўвалай рэйкі: 2 лінейныя накіроўвалыя рэйкі.
2.2.5 Вось Z2: Слізгальная апора галоўкі рухавіка ўстаноўлена вертыкальна на пярэдняй частцы правай калоны і рухаецца зваротна-паступальна ўверх і ўніз уздоўж накіроўвалай калоны.
Перадача па восі Z1: для прывада паўнамоцтвы праз шарыкавы шруба выкарыстоўваецца серварухавік пераменнага току і высокадакладны планетарны рэдуктар, што дазваляе рэалізаваць лінейны рух па восі Z2.
Форма накіроўвалай рэйкі: 2 лінейныя накіроўвалыя рэйкі
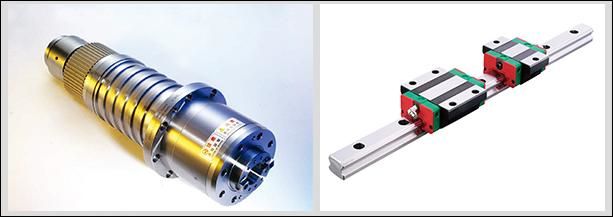
Свідравальная і фрэзерная галоўка (у тым ліку галоўка 1 і 2) уяўляе сабой складаны квадратны плунжор, кірунак руху якога кіруецца 4 лінейнымі ролікавымі накіроўвалымі. Прывад выкарыстоўвае серварухавік пераменнага току для прывада пары дакладных шарыкавых шруб. Станок абсталяваны азотным балансірам. Гэта зніжае грузападымальнасць галоўкі станка на шрубу і серварухавік. Рухавік восі Z мае функцыю аўтаматычнага тармажэння. У выпадку адключэння электраэнергіі аўтаматычны тормаз будзе шчыльна ўтрымліваць вал рухавіка, каб ён не мог круціцца. Падчас працы, калі свердзел не дакранаецца да апрацоўванай дэталі, яно будзе падавацца хутка; калі свердзел дакранаецца да апрацоўванай дэталі, яно аўтаматычна пераключаецца на рабочую падачу. Калі свердзел пранікае ў апрацоўваную дэталь, яно аўтаматычна пераключаецца на хуткую перамотку; калі канец свердзела пакідае апрацоўваную дэталь і дасягае зададзенага становішча, яно перамяшчаецца да наступнага адтуліны для аўтаматычнай цыркуляцыі. Акрамя таго, ён можа рэалізоўваць функцыі свідравання глухіх адтулін, фрэзеравання, зняцця фаскі, ламання стружкі, аўтаматычнага выдалення стружкі і г.д., што павышае прадукцыйнасць працы.
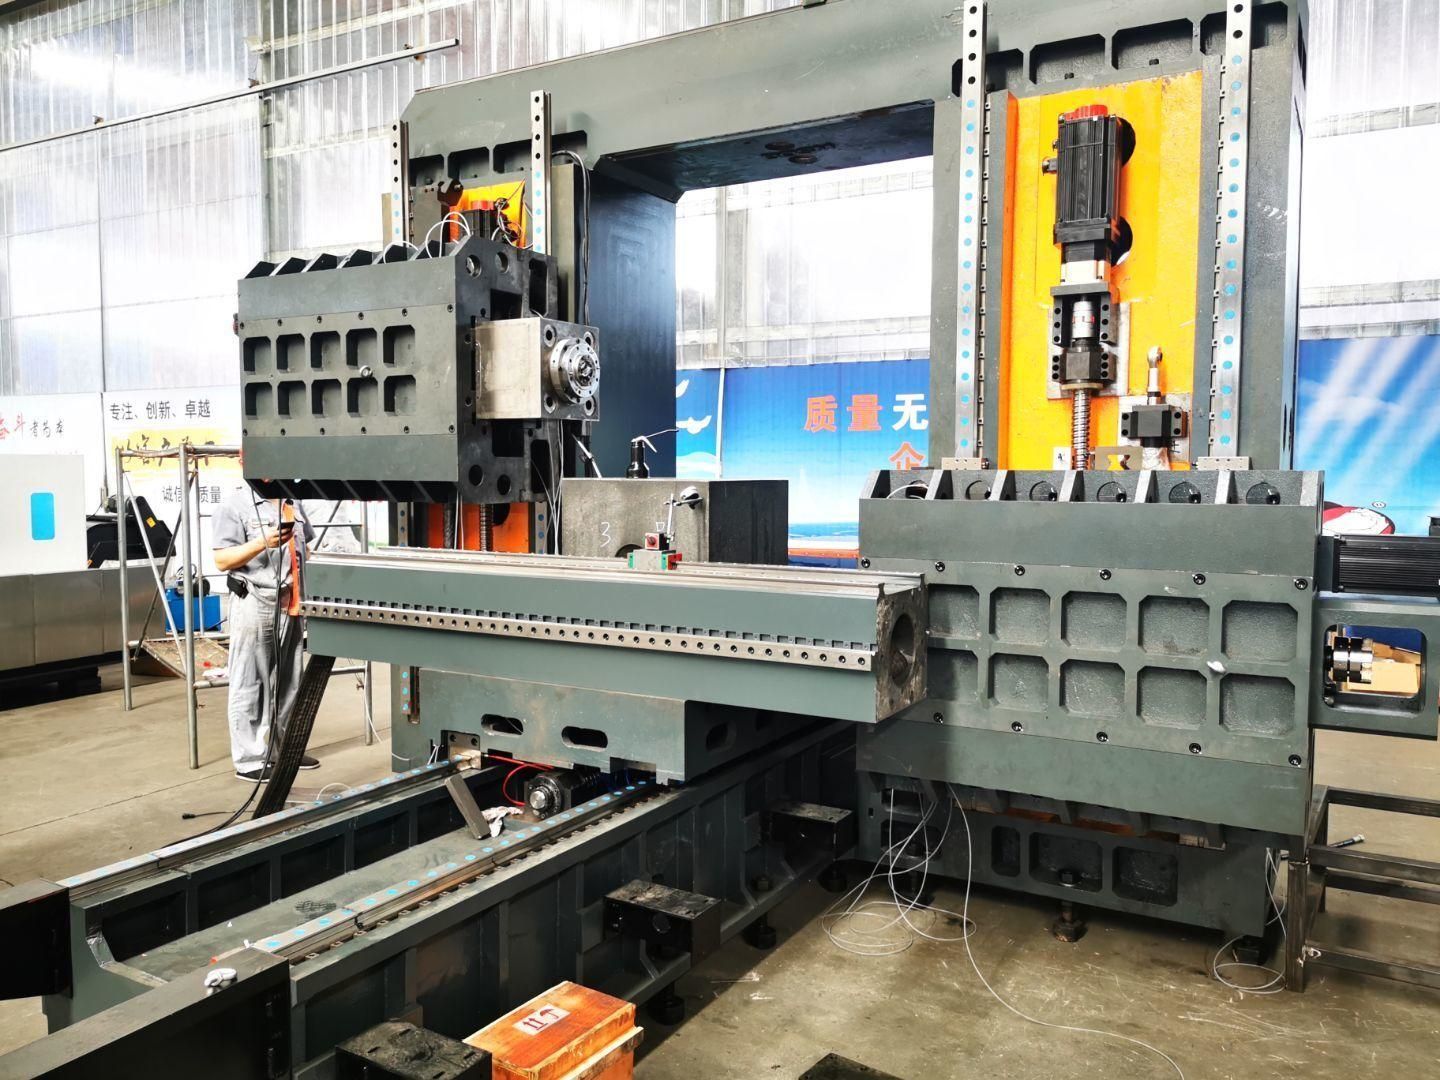
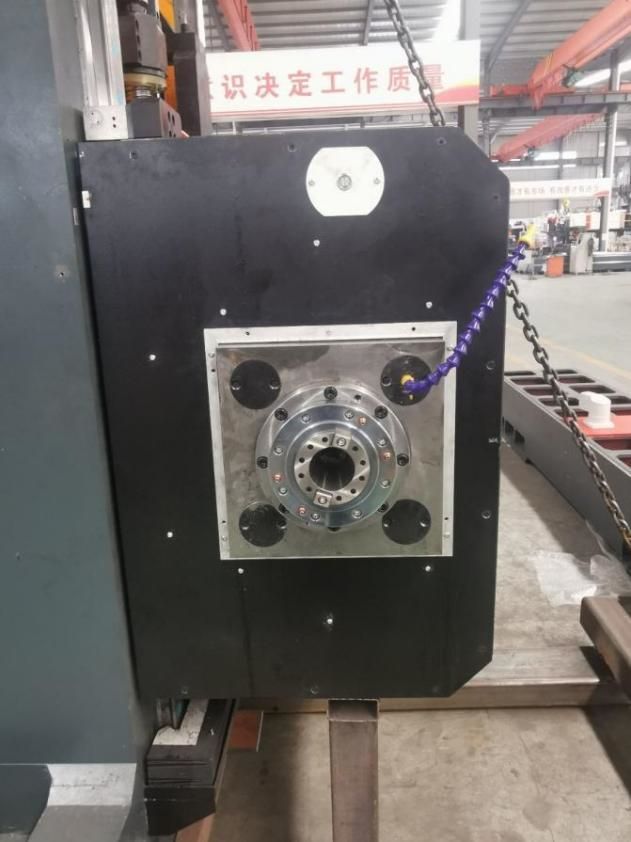
У галоўцы квадратнага паўшарніра з ходам 500 мм выкарыстоўваюцца лінейныя накіроўвалыя замест традыцыйных уставак, што значна паляпшае дакладнасць накіравання, захоўваючы пры гэтым калянасць квадратнага паўшарніра.
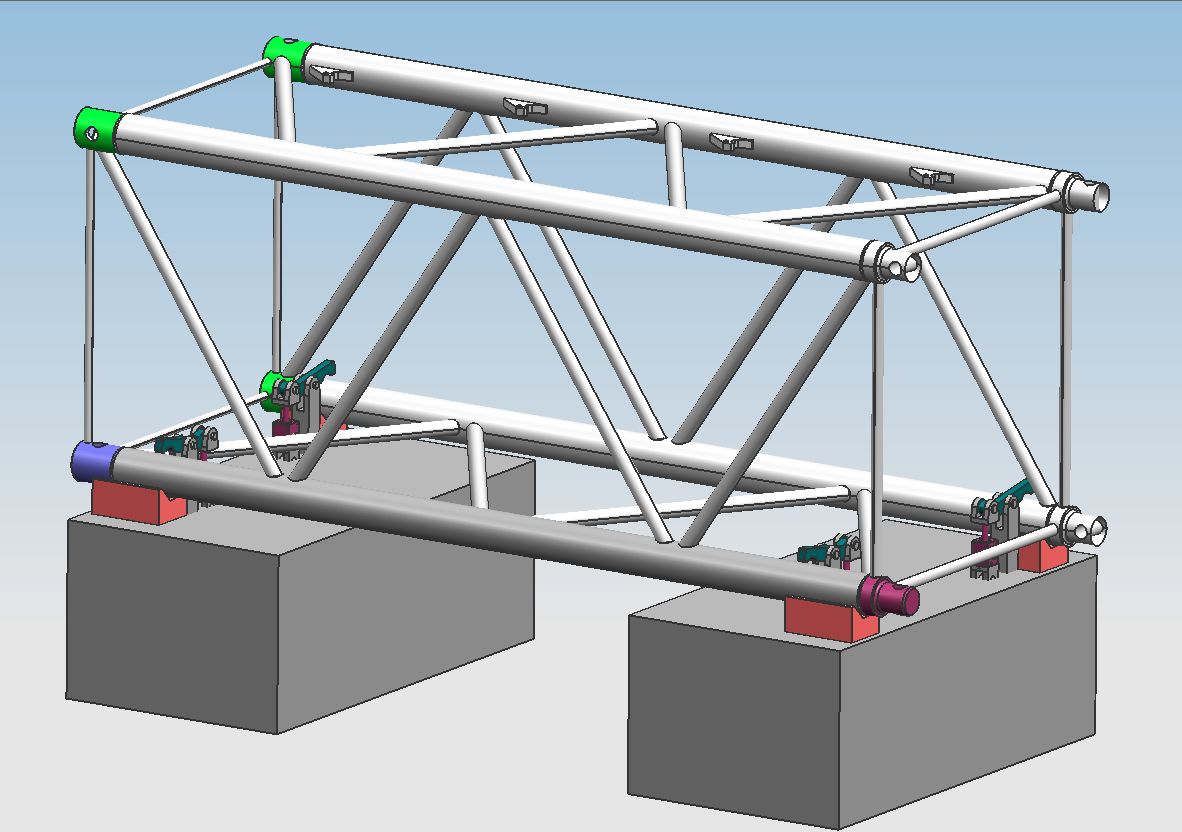
2.3. Функцыя гідраўлічнага зацягвання дэталі
2.4Выдаленне стружкі і астуджэнне
З абодвух бакоў пад варштатам усталяваны спіральныя і плоскія ланцуговыя канвееры для стружкі, і стружка можа аўтаматычна выводзіцца на канвеер для стружкі ў канцы праз два этапы спіральных і ланцуговых пласцін для рэалізацыі цывілізаванай вытворчасці. У баку астуджальнай вадкасці канвеера для стружкі ёсць астуджальны помпа, які можа выкарыстоўвацца для знешняга астуджэння інструмента, каб забяспечыць прадукцыйнасць і тэрмін службы інструмента, а астуджальная вадкасць можа быць перапрацавана.
3. Поўная лічбавая сістэма лікавага кіравання:
3.1. З дапамогай функцыі стружкалому, час стружкалому і цыкл стружкалому можна ўсталяваць праз інтэрфейс чалавека-машына.
3.2. З дапамогай функцыі пад'ёму інструмента адлегласць пад'ёму інструмента можна ўсталяваць на інтэрфейсе чалавек-машына. Калі апрацоўка дасягне гэтай адлегласці, інструмент хутка падымецца, стружка будзе адкінута, а затым хутка перамясціцца да паверхні свідравання і аўтаматычна пераўтворыцца ў апрацоўваны інструмент.
3.3. Цэнтралізаваны пульт кіравання і партатыўны блок выкарыстоўваюць сістэму лічбавага праграмнага кіравання і абсталяваны інтэрфейсам USB і вадкакрышталічным дысплеем. Для палягчэння праграмавання, захоўвання, адлюстравання і сувязі інтэрфейс кіравання мае такія функцыі, як дыялог чалавека і машыны, кампенсацыя памылак і аўтаматычная сігналізацыя.
3.4. Абсталяванне мае функцыю папярэдняга прагляду і паўторнай праверкі становішча адтуліны перад апрацоўкай, і гэта вельмі зручна.
4Аўтаматычная змазка
Лінейныя накіроўвалыя пары, пары шарыкавых шруб і іншыя пары высокадакладных рухаў для станкоў абсталяваны аўтаматычнай сістэмай змазкі. Аўтаматычны помпа для змазкі выдае алей пад ціскам, а алейная камера колькаснага змазвальніка паступае ў алей. Пасля таго, як алейная камера запоўнена алеем, калі ціск у сістэме павышаецца да 1,4-1,75 МПа, рэле ціску ў сістэме замыкаецца, помпа спыняецца, і адначасова разгружаецца разгрузачны клапан. Калі ціск алею ў дарозе падае ніжэй за 0,2 МПа, колькасны змазвальнік пачынае запаўняць кропку змазкі і завяршае адну запраўку алеем. Дзякуючы дакладнай падачы алею інжэктарам колькаснага змазвальніка і выяўленню ціску ў сістэме, падача алею надзейная, што забяспечвае наяўнасць алейнай плёнкі на паверхні кожнай кінематычнай пары, памяншаючы трэнне і знос, а таксама прадухіляючы пашкоджанне ўнутранай структуры, выкліканае перагрэвам, забяспечваючы дакладнасць і тэрмін службы станка. У параўнанні з парай слізгальных накіроўвалых, пара лінейных накіроўвалых з качэннем, якая выкарыстоўваецца ў гэтым станку, мае шэраг пераваг:
① Высокая адчувальнасць руху, каэфіцыент трэння накіроўвалай рэйкі невялікі, усяго 0,0025-0,01, і прывадная магутнасць значна зніжаецца, што эквівалентна толькі 1 звычайнай машыны. /10. ② Розніца паміж дынамічным і статычным трэннем вельмі малая, а характарыстыкі сачэння выдатныя, гэта значыць інтэрвал часу паміж прывадным сігналам і механічным уздзеяннем надзвычай кароткі, што спрыяе паляпшэнню хуткасці рэагавання і адчувальнасці сістэмы лікавага кіравання.
③Ён падыходзіць для высакахуткаснага лінейнага руху, і яго імгненная хуткасць прыкладна ў 10 разоў вышэйшая, чым у слізгальных накіроўвалых. ④ Ён можа рэалізоўваць рух без зазораў і паляпшаць калянасць руху механічнай сістэмы. ⑤Выраблены прафесійнымі вытворцамі, ён мае высокую дакладнасць, добрую ўніверсальнасць і просты ў абслугоўванні.
5. Лазерная праверка восі:
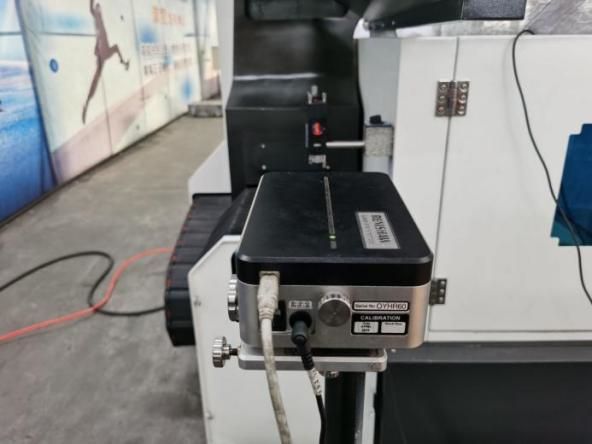
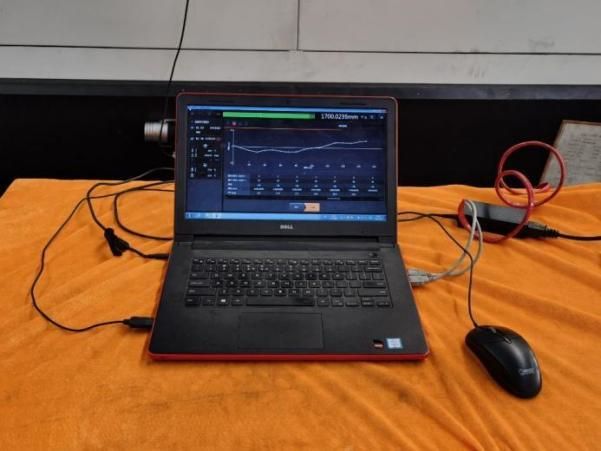
Кожны станок кампаніі Bosman калібруецца лазерным інтэрферометрам кампаніі RENISHAW у Вялікабрытаніі для дакладнай праверкі і кампенсацыі памылкі кроку, люфту, дакладнасці пазіцыянавання, дакладнасці паўтарэння пазіцыянавання і г.д., каб забяспечыць дынамічную, статычную стабільнасць і дакладнасць апрацоўкі станка. Праверка Ballbar Кожны станок выкарыстоўвае ballbar ад брытанскай кампаніі RENISHAW для каліброўкі дакладнасці акружнасці і геаметрычнай дакладнасці станка, а таксама для правядзення эксперыментаў па круглым рэзанні, каб забяспечыць дакладнасць 3D-апрацоўкі і круглую дакладнасць станка.
6.Станковае асяроддзе:
6.1. Патрабаванні да асяроддзя выкарыстання абсталявання
Падтрыманне пастаяннага ўзроўню тэмпературы навакольнага асяроддзя з'яўляецца важным фактарам для дакладнай апрацоўкі.
(1) Патрабаванні да тэмпературы навакольнага асяроддзя, пры якой можна выкарыстоўваць прыладу, складаюць -10 ℃ ~ 35 ℃, пры тэмпературы навакольнага асяроддзя 20 ℃ вільготнасць павінна складаць 40 ~ 75%.
(2) Каб падтрымліваць статычную дакладнасць станка ў межах зададзенага дыяпазону, аптымальная тэмпература навакольнага асяроддзя павінна складаць ад 15°C да 25°C, а розніца тэмператур
Не павінна перавышаць ±2°C/24 гадзіны.
6.1.2. Напружанне сілкавання: 3 фазы, 380 В, у межах ваганняў напружання ±10%, частата сілкавання: 50 Гц.
6.1.3. Калі напружанне ў зоне выкарыстання нестабільнае, станок павінен быць абсталяваны стабілізаванай крыніцай харчавання для забеспячэння нармальнай працы станка.
6.1.4. Станок павінен мець надзейнае зазямленне: зазямляльны провад павінен быць медным, дыяметр провада павінен быць не менш за 10 мм², а супраціўленне зазямлення павінна быць менш за 4 Ом.
6.1.5. Каб забяспечыць нармальную працу абсталявання, калі сціснутае паветра крыніцы паветра не адпавядае патрабаванням крыніцы паветра, яе варта ўсталяваць на станку.
Дадайце камплект прылад для ачысткі паветра (асушванне, абястлушчванне, фільтрацыя) перад паветрам.
6.1.6. Трымайце абсталяванне далей ад прамых сонечных прамянёў, крыніц вібрацыі і цяпла, высокачастотных генератараў, электразварачных апаратаў і г.д., каб пазбегнуць збояў у вытворчасці станка або страты дакладнасці яго працы.
7Ттэхнічныя параметры:
| Мадэль | 6025-6Z | |
| Памер апрацоўкі дэталі | Даўжыня × шырыня × вышыня (мм) | 6000× 2300×2300 |
| Максімальная падача партальнай часткі | Шырыня (мм) | 6800 |
| памер працоўнага стала | Даўжыня х шырыня (мм) | 3000 * 1000 = 4 |
| Калонка | Рух калоны наперад і назад (мм) | 7000 |
| Падвойны пад'ём і апусканне тарца | Ход барабана ўверх і ўніз (мм) | 2500 |
| Адлегласць ад цэнтра шпіндзеля да плоскасці стала | 0-2500 мм | |
|
Гарызантальная свідравальная галоўка тыпу плашкі магутная галоўка адзін два
| Колькасць (2) | 2 |
| Конуснасць шпіндзеля | БТ50 | |
| Дыяметр свідравання (мм) | Φ2-Φ60 | |
| Дыяметр нарэзкі (мм) | М3-М30 | |
| Хуткасць шпіндзеля (аб/мін) | 30~5000 | |
| Магутнасць рухавіка сервашпіндзеля (кВт) | 37*2 | |
| Адлегласць перамяшчэння паміж двума канцамі шпіндзеля налева і направа | 5800-6800 мм | |
| Левы і правы ход плашкі (мм) | 500 | |
| Двунакіраваная дакладнасць пазіцыянавання | 300 мм * 300 мм | ±0,025 |
| Двунакіраваная дакладнасць паўтарэння пазіцыянавання | 300 мм * 300 мм | ±0,02 |
| Памеры станка | Даўжыня × шырыня × вышыня (мм) | Згодна з чарцяжамі (калі ў працэсе праектавання будуць змены, мы паведамім вам) |
| Поўная маса (т) | 72Т | |
Катэгорыі прадуктаў
-

Высокастрогальны апрацоўчы цэнтр з ЧПУ серыі VC з...
-

Лінейны накіроўвалы з гарызантальнай рухомай калонай серыі HP...
-

Лінейны накіроўвалы з гарызантальнай рухомай калонай серыі HT...
-

Чатырохрэйкавы цяжкі апрацоўчы станок з ЧПУ серыі VS...
-

Апрацоўчы цэнтр з ЧПУ серыі V з высокай калянасцю
-

Двухкалонны апрацоўчы цэнтр з ЧПУ серыі X
-

Гарызантальны 5-восевы апрацоўчы цэнтр з ЧПУ TKG1600
-

Вертыкальны такарны і фрэзерны цэнтр з ЧПУ для кампазітных...
-

Высокахуткасны апрацоўчы цэнтр з ЧПУ серыі GM
-

Высокахуткасны фрэзерны станок з ЧПУ серыі GT
-

Такарны станок з ЧПУ з двума шпіндзелямі SK32
-

Вертыкальны апрацоўчы цэнтр з ЧПУ RFTV510 для колаў...