


BOSM-4Z2000 Высокахуткасны свідравальна-фрэзерны станок з ЧПУ
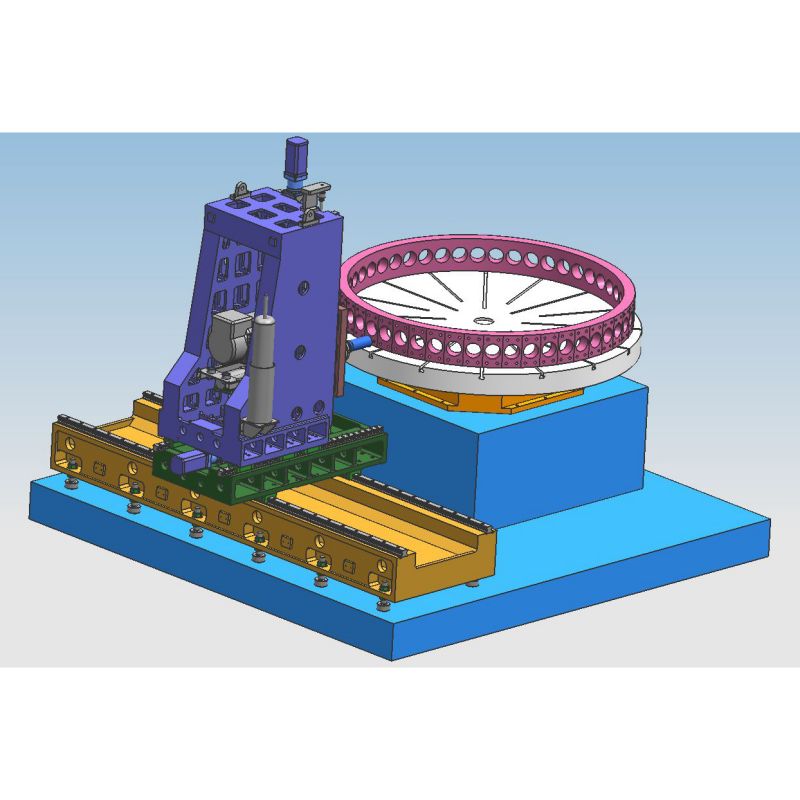
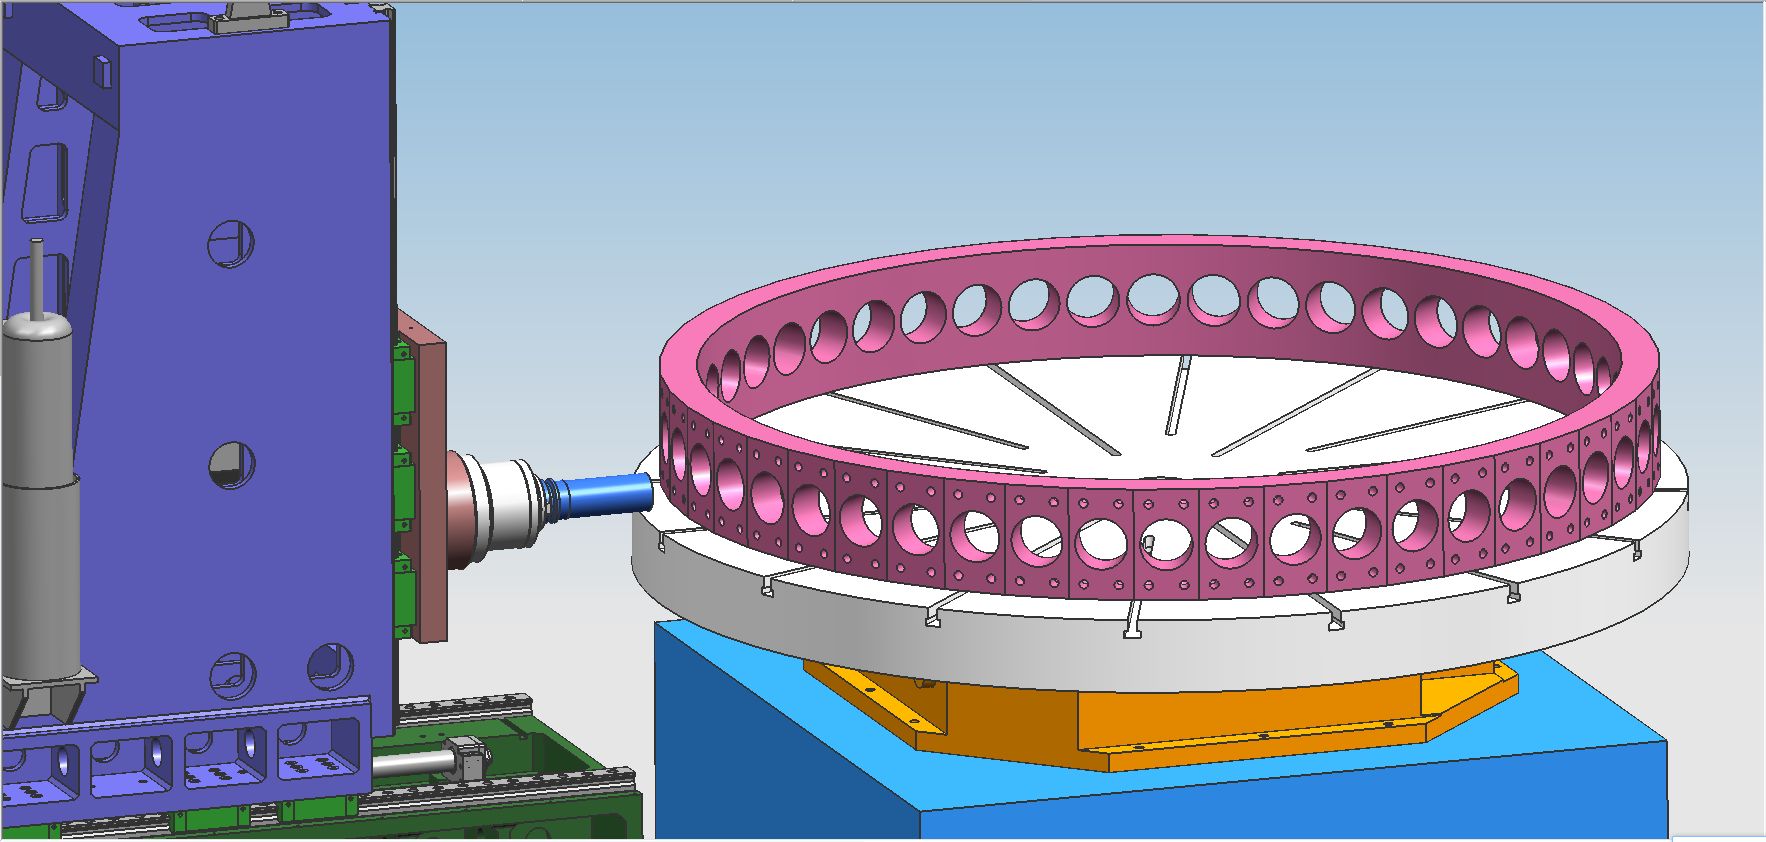
1. Выкарыстанне абсталявання:
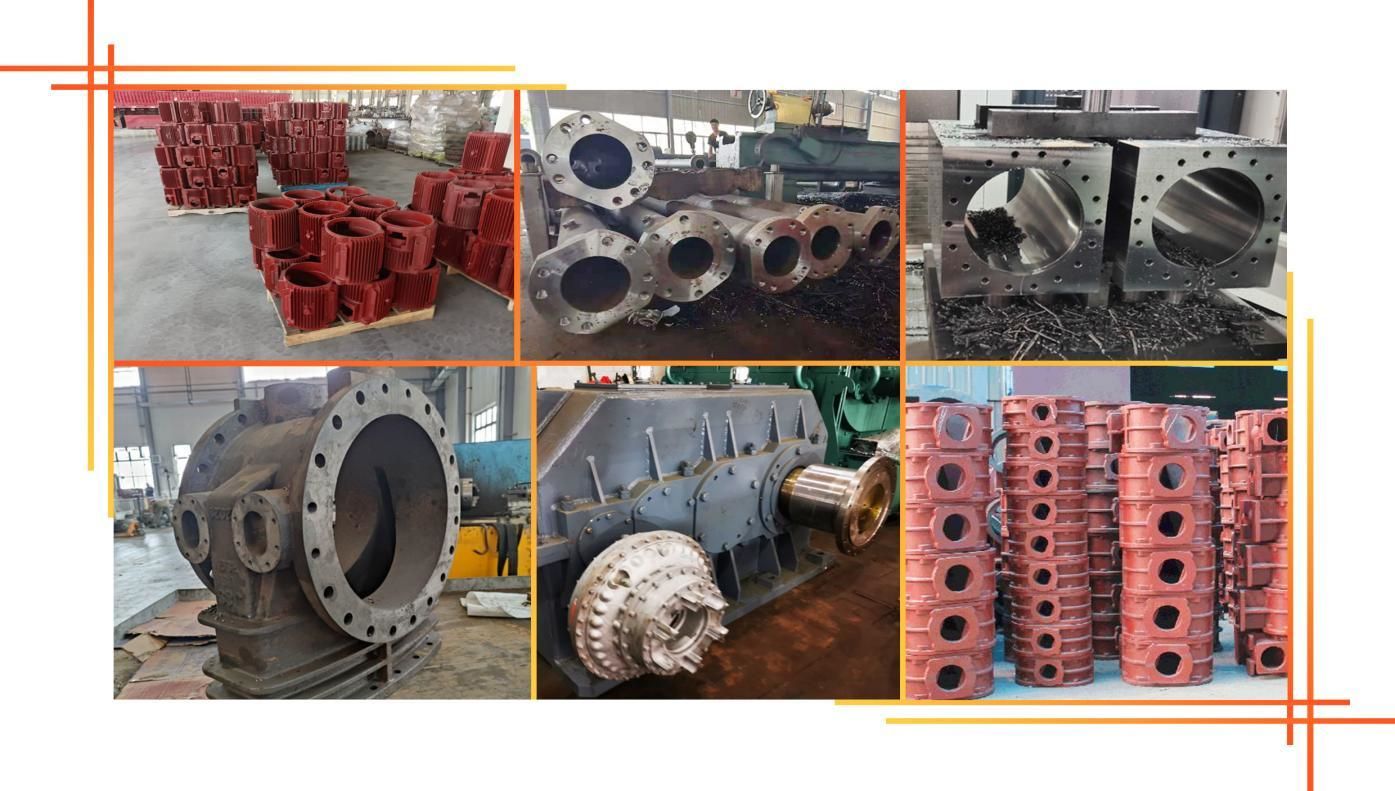
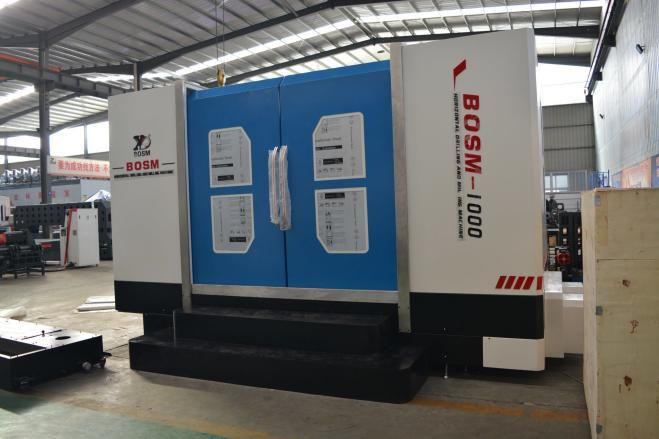
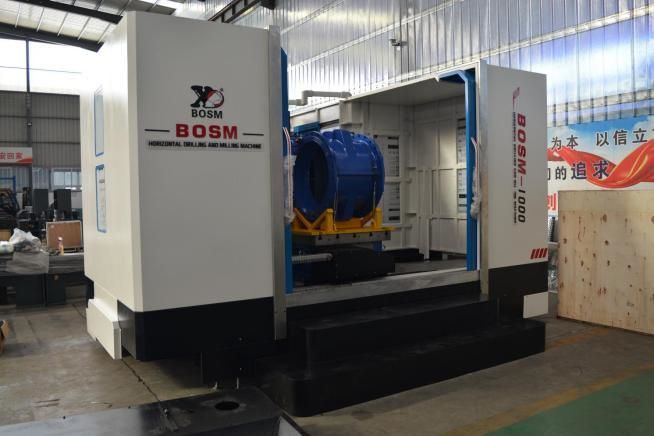
Гарызантальны свідравальна-фрэзерны станок з ЧПУ BOSM-1000 у асноўным выкарыстоўваецца для шматграннага эфектыўнага свідравання, фрэзеравання, наразання разьбы і расточвання клапанаў, блокаў клапанаў, рэдуктароў, фланцаў, дыскаў, кольцаў, паваротных апор і іншых дэталяў у межах эфектыўнага дыяпазону таўшчыні. Свідраванне, фрэзераванне, наразанне разьбы і расточванне могуць выконвацца як на дэталях з аднаго матэрыялу, так і на кампазітных матэрыялах. Працэс апрацоўкі станка кіруецца лічбава, што робіць яго вельмі зручным у эксплуатацыі. Ён дазваляе аўтаматызаваць працу, забяспечваць высокую дакладнасць, шматасартыментную і масавую вытворчасць.
2. Структура абсталявання:
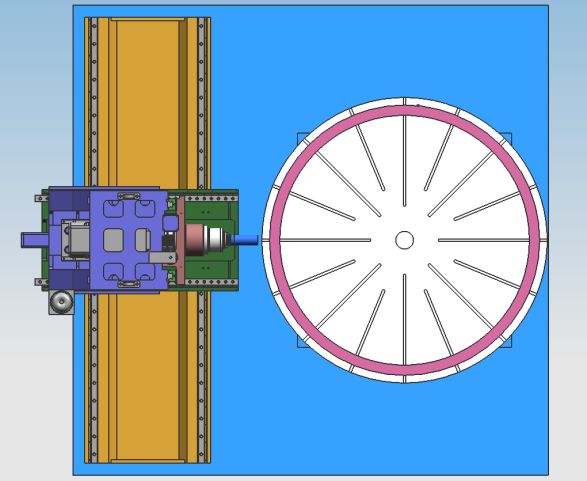
Гэта абсталяванне ў асноўным складаецца са станіны, паваротнага стала з ЧПУ-індэксаваннем, рухомай калоны, рухомай сядла, свідравальнай і фрэзернай галоўкі, аўтаматычнай прылады змазкі і абароны, цыркуляцыйнай прылады астуджэння, лічбавай сістэмы кіравання, гідраўлічнай сістэмы, электрычнай сістэмы і г.д. Лінейная накіроўвалая рэйка апіраецца і накіроўваецца, а прывад ажыццяўляецца з дапамогай дакладнага шрубы. Станок мае высокую дакладнасць пазіцыянавання і дакладнасць паўтарэння пазіцыянавання.
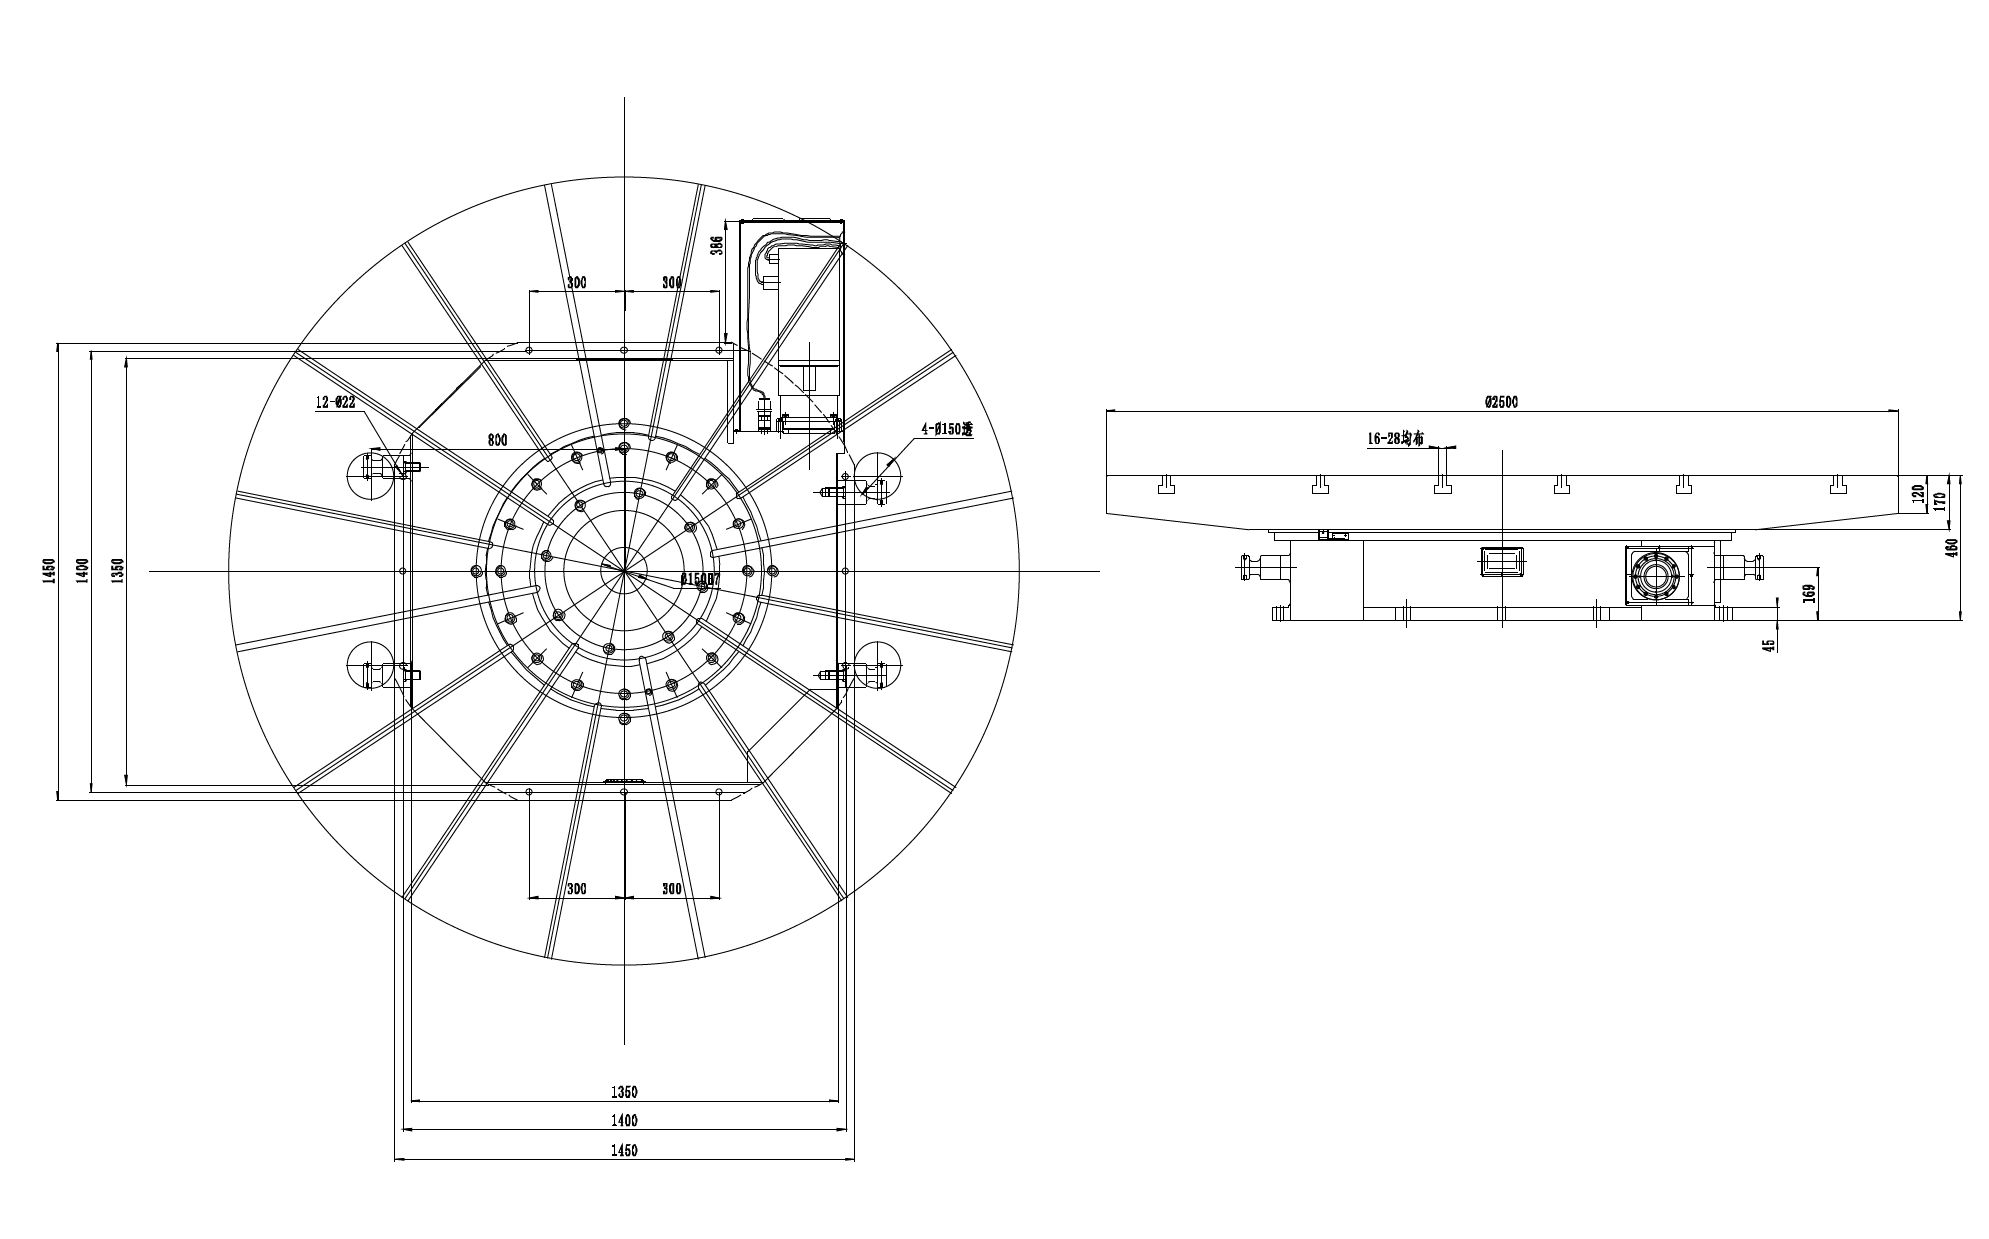
2.1. Станіна працоўнага стала: Станіна выраблена з чыгунных канструкцыйных дэталяў HT250. Яна апрацавана пасля другаснага адпачынку для зняцця ўнутраных напружанняў. Яна мае добрую дынамічную і статычную калянасць і не дэфармуецца. Дакладная індэксацыйная пласціна з лічбавым праграмным кіраваннем, сервапрывад з адвольным індэксаваннем на 360° і пнеўматычна/гідраўлічная блакіроўка, сістэма прывада выкарыстоўвае серварухавік пераменнага току для аўтаматычнага індэксавання круцільнага вала на 360°, дакладнасць індэксавання складае адну тысячную градуса. Індэксацыйная пласціна размешчана ў верхняй частцы станіны, а ў ніжняй частцы станіны размеркаваны рэгуляваныя балты, якія дазваляюць лёгка рэгуляваць узровень працоўнага стала станіны.
2.2. Рухомая калона: Рухомая чыгунная калона праходзіць другасную апрацоўку для зняцця ўнутраных напружанняў. Яна мае добрую дынамічную і статычную калянасць і не дэфармуецца. Набор пары дакладных шарыкавых шруб і серварухавік забяспечваюць рух калоны ў напрамку восі Y. Набор пары дакладных шарыкавых шруб і серварухавік забяспечваюць рух калоны ў напрамку восі X. На паўзун усталяваны свідравальны агрэгат. Рух калоны ажыццяўляецца кручэннем шарыкавай гайкі на шарыкавай вінце, якая прыводзіцца ў рух серварухавіком праз муфту.
2.3. Мабільная апорная стойка: Мабільная апорная стойка абсталявана двума парамі лінейных накіроўвалых рэек з высокай грузападымальнасцю, наборам пары дакладных шарыкавых шруб і серварухавіком, які прыводзіць у рух свідравальную галоўку ў напрамку восі Z, што дазваляе выконваць хуткае перамяшчэнне галоўкі наперад, працу наперад, хуткае перамяшчэнне назад, прыпынак і іншыя дзеянні. Яна мае функцыі аўтаматычнага ламання стружкі, выдалення стружкі і паўзы.
2.4. Галоўка для свідравання: Галоўка для свідравання выкарыстоўвае механічны шпіндзель тайваньскай вытворчасці, а спецыяльны дакладны шпіндзель мае радыяльна-упорны падшыпнік, які забяспечвае плаўную змену хуткасці праз высокатрывалую сінхронную раменную перадачу. Прывад ажыццяўляецца ад серварухавікоў і шарыкавых вінтоў. Вось Y можа быць звязана, мае паўзамкнуты контур кіравання і можа выконваць функцыі лінейнай і кругавой інтэрпаляцыі. Канец шпіндзеля мае адтуліну з канічным разрэзам BT50.
2.5. Прылада аўтаматычнай змазкі і ахоўная прылада:
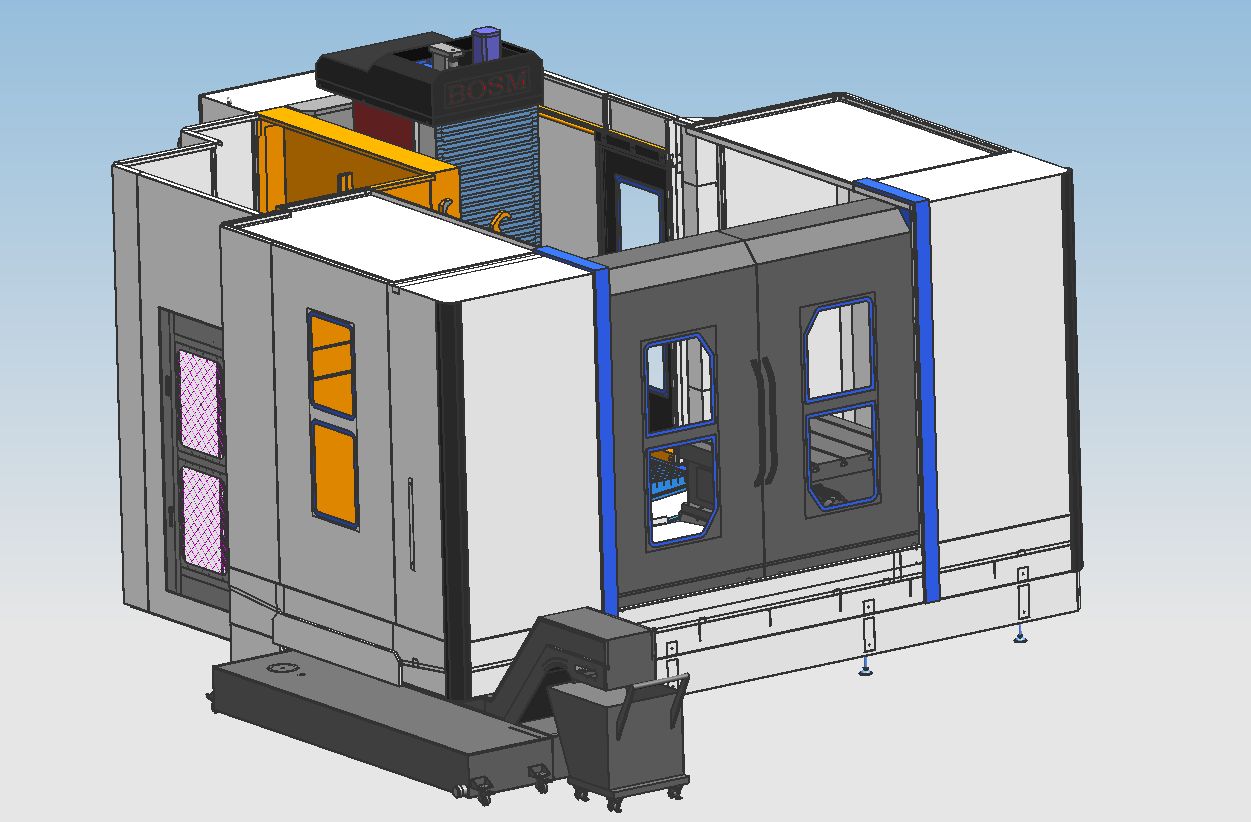
Гэтая машына абсталявана аўтаматычнай прыладай змазкі, якая можа аўтаматычна змазваць рухомыя пары, такія як накіроўвалыя рэйкі, хадавыя шрубы і рэйкі. Машына
Вось Z і вось Y абсталяваны пыланепранікальнымі ахоўнымі чахламі, а вакол працоўнага стала ўстаноўлены воданепранікальныя пырскавые экраны.
2.6. Поўнасцю лічбавая сістэма лікавага кіравання:
2.6.1. З дапамогай функцыі стружкалому, час стружкалому і цыкл стружкалому можна ўсталяваць праз інтэрфейс чалавека-машына.
2.6.2. Пры наяўнасці функцыі пад'ёму інструмента вышыню пад'ёму можна ўсталяваць праз інтэрфейс чалавека-машыны. Калі свідраванне дасягае гэтай вышыні, свердзел хутка падымаецца да верхняй часткі апрацоўванай дэталі, затым стружка адкідаецца, а затым хутка перамяшчаецца да паверхні свідравання і аўтаматычна пераходзіць у працоўны рэжым.
2.6.3. Цэнтралізаваны пульт кіравання і партатыўная прылада абсталяваны лічбавай сістэмай кіравання і маюць інтэрфейс USB і вадкакрышталічны дысплей. Для палягчэння праграмавання, захоўвання, адлюстравання і сувязі інтэрфейс кіравання мае такія функцыі, як дыялог чалавека і машыны, кампенсацыя памылак і аўтаматычная сігналізацыя.
2.6.4. Абсталяванне мае функцыю папярэдняга прагляду і паўторнай праверкі становішча адтуліны перад апрацоўкай, і аперацыя вельмі зручная.
* Для зручнасці пад'ёму і падачы вялікіх кольцаў машына не мае знешняй абароны, і знешняя абарона неабавязковая.
3. Машынавыкарыстанне асяроддзя:
Крыніца харчавання: трохфазны пераменны ток 380 В ± 10 %, 50 Гц ± 1. Тэмпература навакольнага асяроддзя: 0°~ 45°.
4.Тэхнічныя параметры
| Мадэль | BOSM-1000 | |
| Максімальная апрацоўка памер нарыхтоўкі | Дапушчальны максімальны дыяметр кручэння апрацоўванай дэталі (мм) | ≤Φ2000 |
|
Працоўны стол | Памеры працоўнага стала (мм) квадрат | □1000 |
| Памеры круглага працоўнага стала (мм) | Φ1200 | |
| Максімальная гарызантальная нагрузка (кг) | 5000 | |
|
Вертыкальны свідравальны агрэгат | сума) | 1 |
| Конуснасць шпіндзеля | БТ50 | |
| Дыяметр свідравання (мм) | 2-120 | |
| Дыяметр дыска фрэзы (мм) | 200 | |
| Дыяметр нарэзкі (мм) | М6-М36 | |
| Адлегласць ад тарца шпіндзеля да цэнтра стала (мм) | 1000-1600 | |
| Адлегласць ад цэнтра шпіндзеля да верхняй плоскасці стала (мм) | 100-1100 | |
| Хуткасць шпіндзеля (аб/мін) | 30-3000 | |
| Магутнасць рухавіка шпіндзеля (кВт) | 30 | |
| Нарыхтоўка вось кручэння (вось А) | Максімальная колькасць дзяленняў (мм) | 360° |
| Устанавіць мінімальную адзінку дзялення | 0,001° | |
| Магутнасць серварухавіка восі А (кВт) | 4.2 | |
| Галоўка рухавіка рухаецца налева і направа (вось X) | Максімальны ход (мм) | 2000 год |
| Хуткасць руху па восі X (м/мін) | 0~8 | |
| Магутнасць серварухавіка восі X (кВт) | 2.4 | |
| Галоўка сілавога прывада рухаецца ўверх і ўніз (вось Y) | Максімальны ход (мм) | 1000 |
| Хуткасць руху па восі Y (м/мін) | 0~8 | |
| Магутнасць серварухавіка восі Y (кВт) | 2.4 Тормаз | |
| Падоўжнае перамяшчэнне калоны (вось Z) | Максімальны ход (мм) | 600 |
| Хуткасць руху па восі Z (м/мін) | 0~4 | |
| Магутнасць серварухавіка восі Z (кВт) | 2.4 | |
| Дакладнасць пазіцыянавання | 1000 мм | ±0,05 |
| Паўтаральнасць | 1000 мм | ±0,025 |
| Дакладнасць індэксавання індэксацыйнага стала з ЧПУ (мм) |
| 15 цаляў |
| Памеры машыны (у тым ліку абарона) | Даўжыня (X) × Шырыня (Z) × Вышыня (Y) (мм) | Памер 5300*6000*3400 |
| Поўная маса (т) з улікам абароны | (каля) 20 | |
Катэгорыі прадуктаў
-

Высокастрогальны апрацоўчы цэнтр з ЧПУ серыі VC з...
-

Лінейны накіроўвалы з гарызантальнай рухомай калонай серыі HP...
-

Лінейны накіроўвалы з гарызантальнай рухомай калонай серыі HT...
-

Чатырохрэйкавы цяжкі апрацоўчы станок з ЧПУ серыі VS...
-

Апрацоўчы цэнтр з ЧПУ серыі V з высокай калянасцю
-

Двухкалонны апрацоўчы цэнтр з ЧПУ серыі X
-

Гарызантальны 5-восевы апрацоўчы цэнтр з ЧПУ TKG1600
-

Вертыкальны такарны і фрэзерны цэнтр з ЧПУ для кампазітных...
-

Высокахуткасны апрацоўчы цэнтр з ЧПУ серыі GM
-

Высокахуткасны фрэзерны станок з ЧПУ серыі GT
-

Такарны станок з ЧПУ з двума шпіндзелямі SK32
-

Вертыкальны апрацоўчы цэнтр з ЧПУ RFTV510 для колаў...